EMBEDDED ZKOUŠKA
Přednáška 1 - Introduction
real-time systém
systém reagující na vnější změny, podle kterých vykonává funkcí a výsledek doručuje v nějakém čase
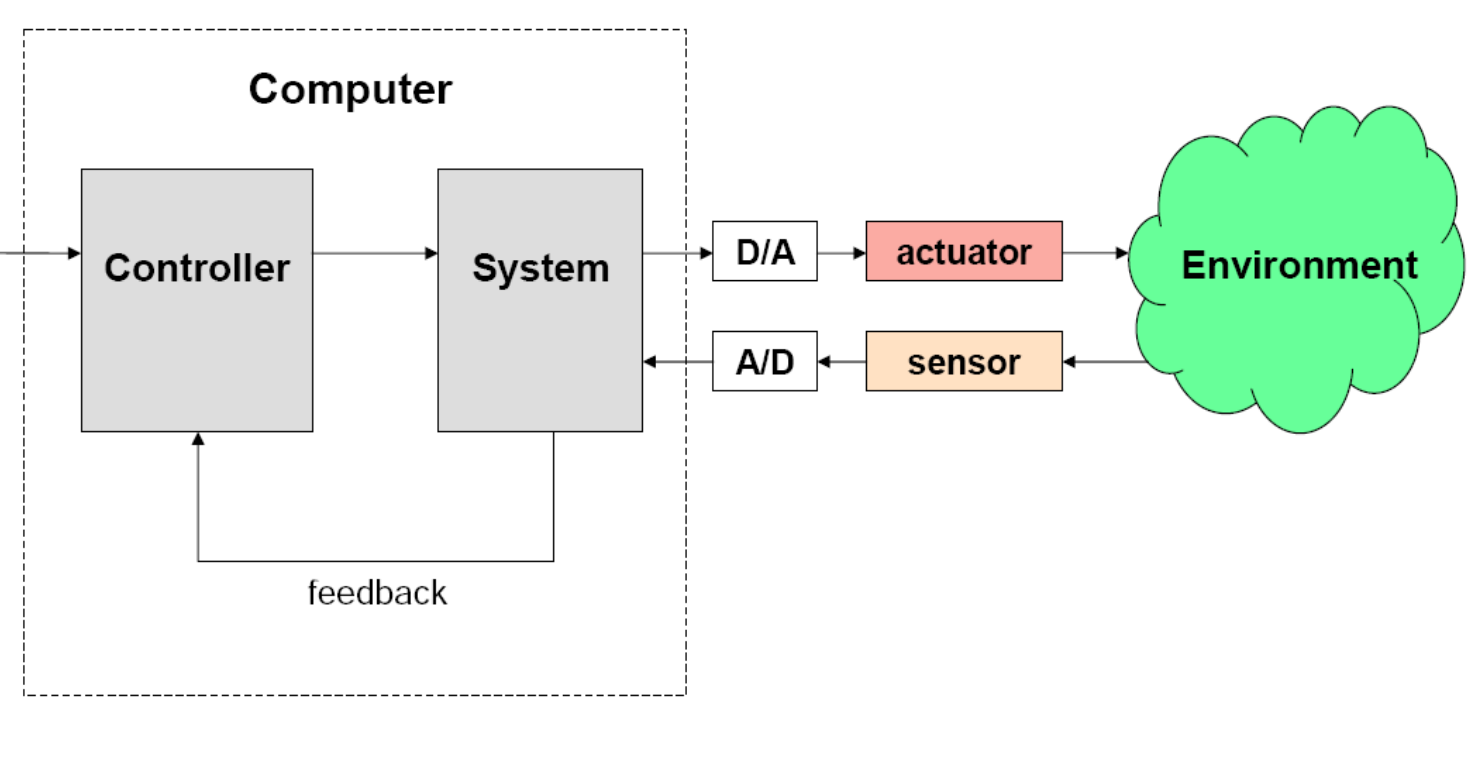 korektnost real-time systému
system, jehož korektnost zavisí jak na správném výsledku tak i na správném načasování např. airbag
Důraz na to, že oproti non-real-time systémům je zde extrémně důležitý čas
- výsledek musí být dodán ve správném čase, jinak je k ničemu (propásl svoje využití)
kritičnost z pohledu bezpečnosti RT systému můžou, ale nemusí být safety-critical např. brzdový systém u vozidla vs. promítání videa
dvě osy real-time systémů
- Rychlost
- jak rychle je zpracuje vstup a odpoví se na něj (delay)
- Jak často
- jak často je potřeba dostávat vstup z okolího světa, abychom o něm měli dostatečný přehled (perioda)
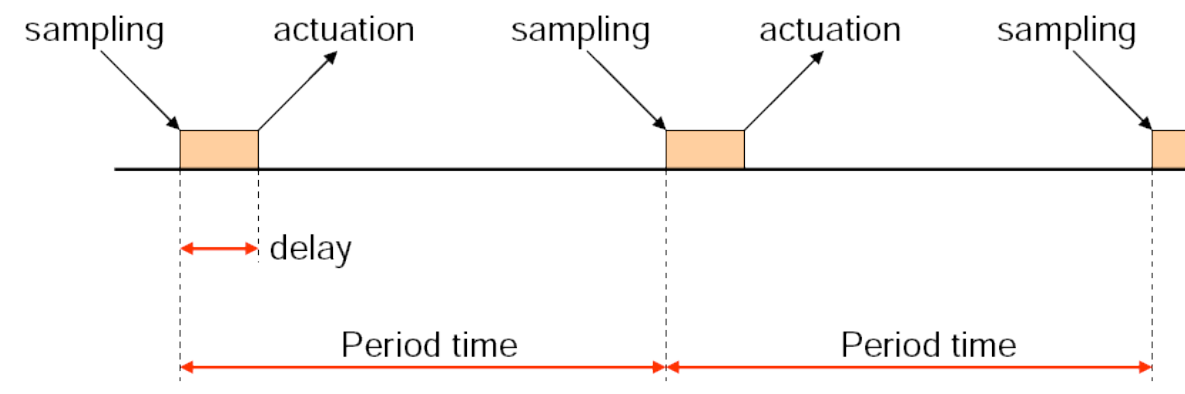
- jak často je potřeba dostávat vstup z okolího světa, abychom o něm měli dostatečný přehled (perioda)
real-time != rychlost real-time nemusí být nutně rychlý systém, nejdůležitější je, že je předvidatelný/deterministický
“A man drowned in a river with an average depth of 20 centimeters”
Komunikace s prostředím komunikace s vnějším prostředím je zprostředkována pomocí:
- senzorů - dodávají informace o vnějším světě
- aktuátorů - vykonávají akce ve vnějším světě
Přednáška 2 - Scheduling
RT scheduling RT systém je často zodpovědný za několik úkolů naráz -> každý z těchto úkolů má svoji prioritu a deadline Scheduling je pokus o rozdělení úkolů tak, aby plnili svoji deadline
Schedulable systém Systém je schedulable, pokud existuje rozdělení úkolů takové, že všechny úkoly dokončí v požadovaný čas
Periodic task Aktivace tohoto tasku se děje v deterministický čas s konstantní periodou
Aperiodic task Aktivace tasku není deterministická, může se chtít provést v libovolný čas
Zdroj Softwarová struktura, sloužící v obsloužení task
Sdílený sdroj Softwarová struktura, sdílená mezi více tasky sloužící těchto tasků
General scheduling problem (NP-complete) Mějme:
- množinu tasků $J = {J_1, J_2, \dots, J_n}$
- množinu procesorů $P = {P_1,P_2, \dots, P_m}$
- množinu zdrojů $R = {R_1, R_2, \dots, R_r}$ Přirazení procesorů $P$ a zdrojů z $R$ k taskům z J tak, aby se všechny tasky splnili v rámci daných omezení
Rozdělení scheduling algoritmů
- Preemptive - běžící task může být kdykoliv přerušen
-
Dynamic - běžící task musí být dokončen před začátkem jiné práce
- Static - scheduling se rozhoduje na základě daných a neměnných parametrů
-
Dynamic - parametry schedulingu se můžou v runtime měnit
- Offline - scheduling je daný před samotným rozběhnutím a nemění se
- Online - scheduling se rozhoduje na dalším tasku až při runtime
Graham theorem
„U optimálního rozvrhu úloh může paradoxně přidání procesorů, zkrácení času tasků nebo uvolnění jejich návazností celkovou dobu výpočtu prodloužit.“